CNC draaien en frezen
Laadt ruw materiaal in en voert bewerkte delen af bij repeterende cycli.
Productieautomatisering
Een cobot of industriële robot kan werkstukken aan een CNC-machine, pers of andere productiemachine aan- en afvoeren. Vergelijk modellen op bereik, payload, grijper en veiligheidsinrichting.
De taak
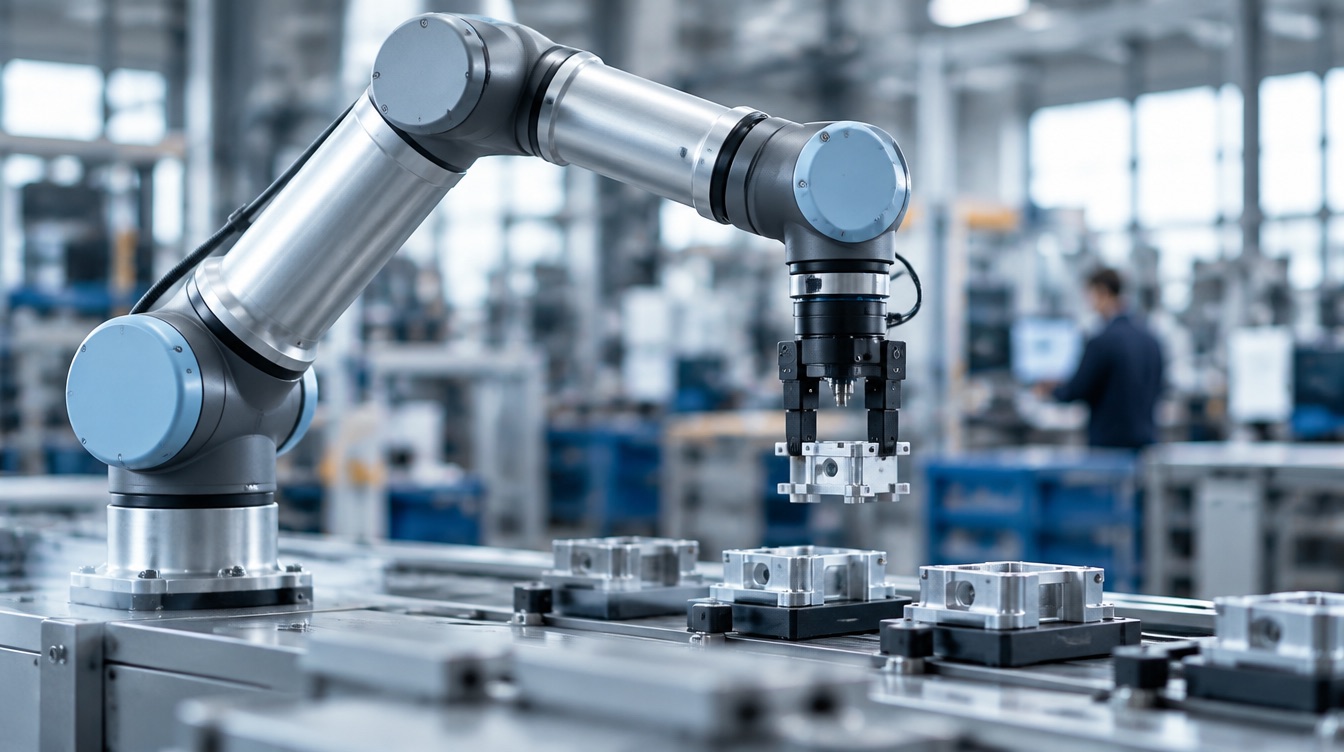
Bij machinebelading plaatst een robot een werkstuk in een machine en haalt het na de cyclus weer weg. Dat kan bij CNC-draaien, frezen, persen en spuitgieten. De robotarm is slechts een deel van de oplossing: grijper, werkstukaanvoer, machinedeur, besturing en veiligheid bepalen of de cel betrouwbaar werkt.
In de praktijk
Laadt ruw materiaal in en voert bewerkte delen af bij repeterende cycli.
Verplaatst werkstukken tussen invoer, pers en afvoer met passende afscherming.
Neemt geschikte producten uit de machine en legt ze af voor controle of verpakking.
Eén robotcel kan soms meerdere machines bedienen als bereik en cyclustijden dat toelaten.
Zakelijke afweging
Gebruik deze signalen als startpunt voor onderzoek, niet als garantie op een resultaat.
Technologie vergelijken
Kan interessant zijn bij kleinere series en omstellingen. Samenwerking met mensen vereist ook hier een risicoanalyse.
Kan geschikt zijn voor hogere snelheid of zwaardere lasten, vaak met een duidelijk afgeschermde werkcel.
Modellen
Gekoppeld op basis van de vastgelegde toepassing en robottype. Controleer per model de geschiktheid voor jouw proces.
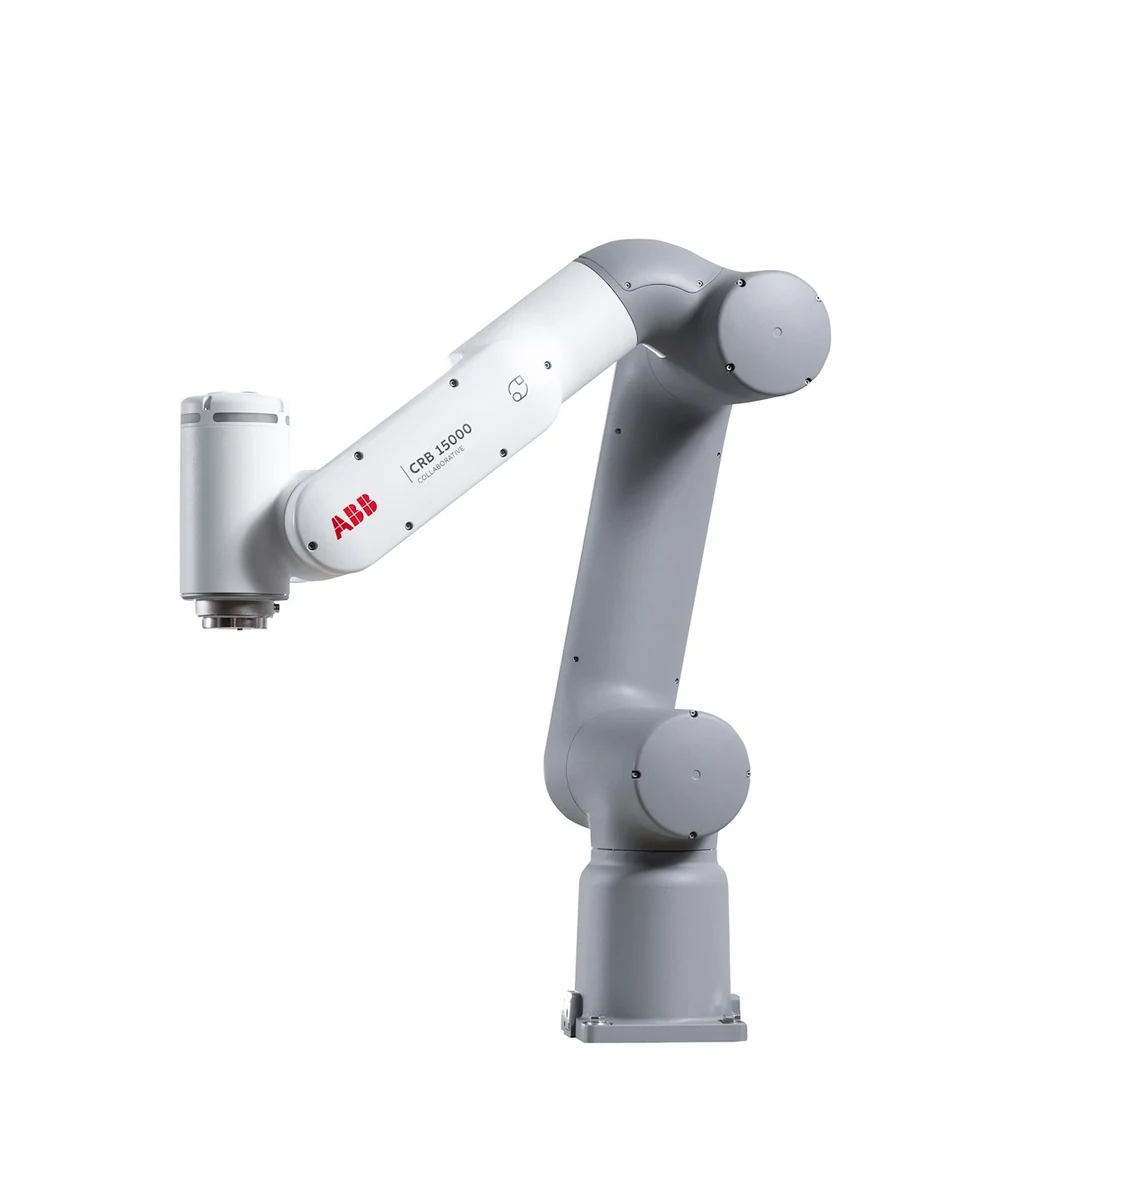
ABB
Cobots · Machinebelading
Bekijk robot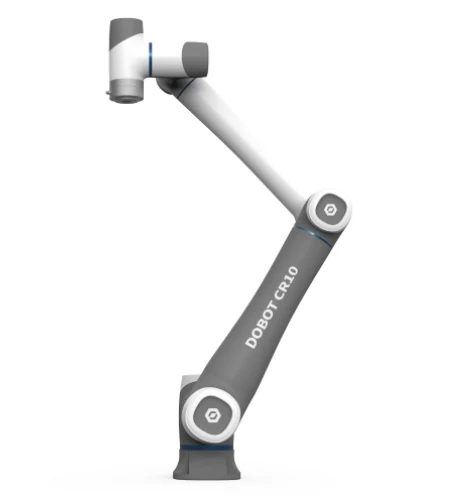
DOBOT
Cobots · Machinebelading
Bekijk robot
Doosan Robotics
Cobots · Machinebelading
Payload: 5 tot 9 kg
Bekijk robot
Doosan Robotics
Cobots · Machinebelading
Payload: 6 tot 15 kg
Bekijk robot
Doosan Robotics
Cobots · Machinebelading
Payload: 20 tot 25 kg
Bekijk robot
FANUC
Cobots · Machinebelading
Bekijk robot
KUKA
Cobots · Machinebelading
Bekijk robot
NEURA Robotics
Cobots · Machinebelading
Bekijk robotAanbieders
Deze aanbieders zijn gekoppeld aan de getoonde robotmodellen. Controleer leveringsgebied, integratie en service rechtstreeks bij de leverancier.
De robotkeuze volgt uit de werkplek en het proces. Bespreek deze punten voordat je modellen vergelijkt.
Veelgestelde vragen
Een robot plaatst werkstukken in een machine en haalt ze er na bewerking weer uit.
Nee. Gewicht, bereik, cyclusduur, spanen, koelmiddel en veiligheid kunnen een andere opstelling vereisen.
Vaak is een interface voor start, stop, status en deurbediening nodig. De exacte aanpassing verschilt per machine.
Dat hangt af van vorm, afmetingen, oppervlak en gewicht van het werkstuk. Een integrator kan dit testen.
Soms, als bereik, opstelling en cyclustijden dat mogelijk maken. Dit vraagt een procesontwerp per locatie.
Start bij de taak en toets daarna model, leverancier en implementatie.