Wageningen onderzoekt hoe kasrobots beter kunnen kijken
WUR-onderzoek naar actieve robotwaarneming laat zien waarom één camerastandpunt vaak tekortschiet tussen bladeren en stengels in de kas.
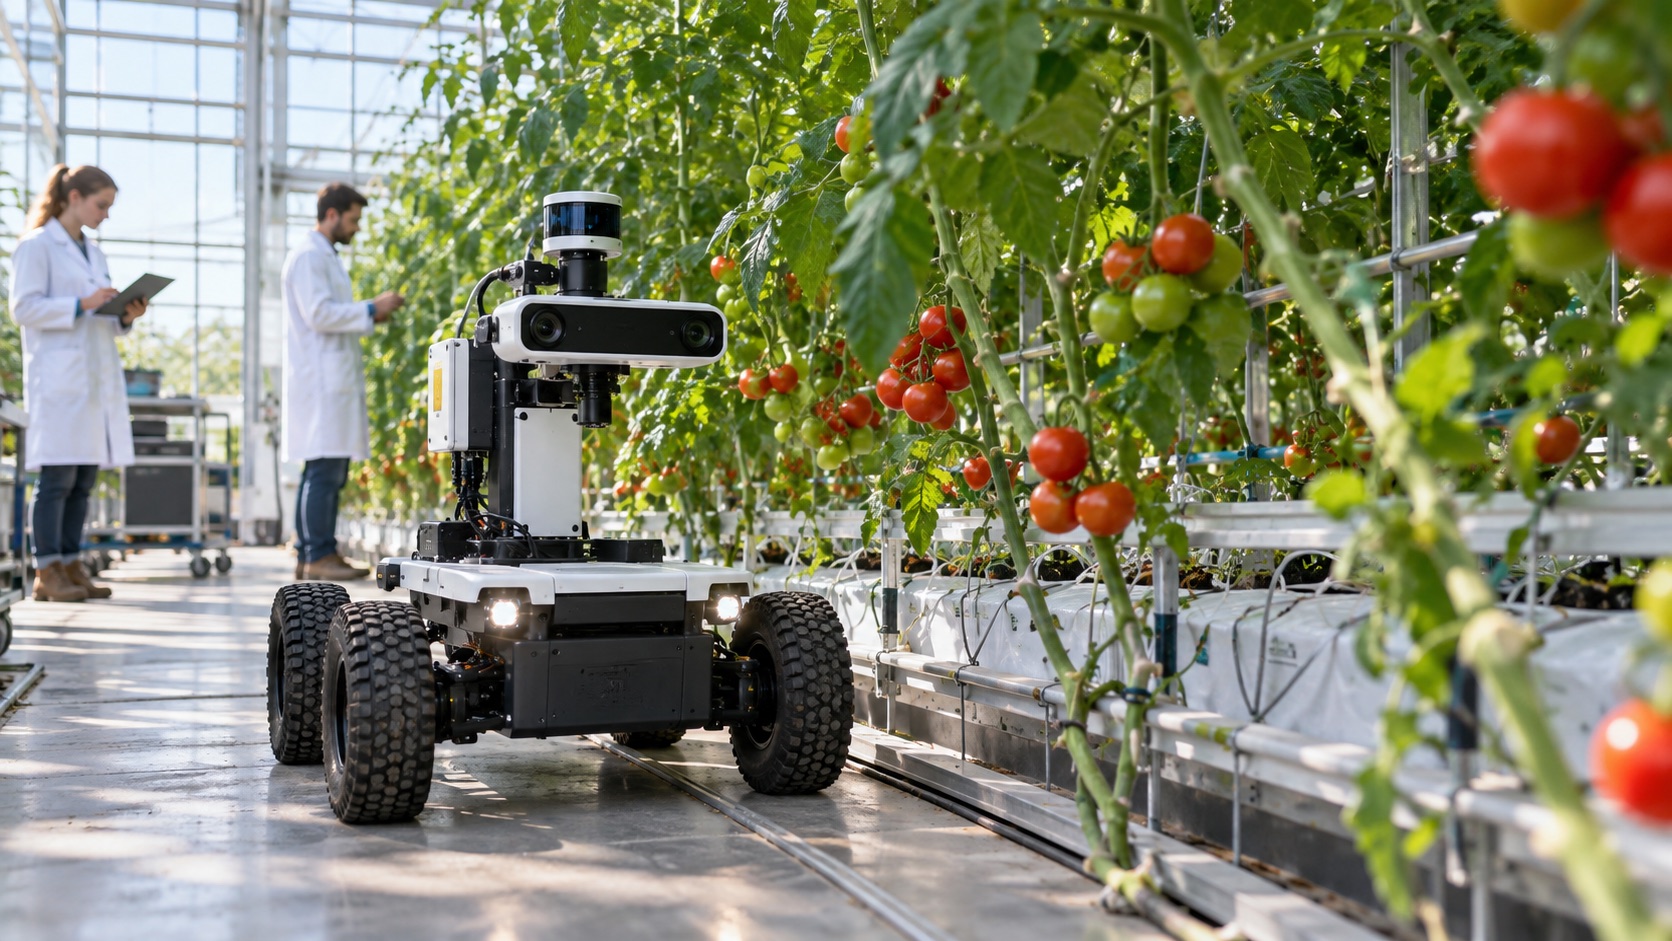 Illustratief beeld
Samenvatting
Wat betekent dit in het kort?
WUR-onderzoek naar actieve robotwaarneming laat zien waarom één camerastandpunt vaak tekortschiet tussen bladeren en stengels in de kas.
Deze pagina is bedoeld als marktverkenning. Beschikbaarheid, prijzen en specificaties kunnen per leverancier verschillen.
Waarom dit nu relevant is
Bij kaswerk zijn vruchten, bloemen en stengels vaak deels verborgen achter bladeren. Wageningen University & Research beschrijft promotieonderzoek van Jianchao Ci naar actieve robotwaarneming: een robot verplaatst zijn camera om extra informatie te verzamelen en leert welk volgend gezichtspunt nuttig is. Het onderzoek richt zich op betrouwbaarder kijken tijdens arbeidsintensieve taken als oogsten, snoeien en gewasmonitoring.
Wat bedrijven concreet moeten bekijken
Voor een teler is de relevante vraag niet alleen of een camera een vrucht kan herkennen, maar of de robot dat onder wisselend licht, verschillende gewasstadia en uiteenlopende bladstanden herhaalbaar doet. Actieve waarneming kan verborgen plantdelen beter zichtbaar maken, maar extra camerabewegingen kosten ook tijd. Een praktijkproef moet daarom herkenningskwaliteit én totale cyclustijd meten.
Hoe je dit nuchter vergelijkt
Vergelijk deze benadering met systemen die vanuit vaste camera's kijken of gewassen eerst anders geleiden en snoeien. De beste keuze hangt af van het teeltproces, de gewasvariatie en de kosten van fouten. De onderzoeksbeschrijving toont een technische richting, geen bevestigd commercieel product voor directe aanschaf of lease.
Wat de volgende stap kan zijn
Dit type onderzoek kan later bijdragen aan bruikbare kasrobots. Robotleasen volgt vooral of de methode buiten gecontroleerde proeven werkt en of leveranciers haar in concrete toepassingen opnemen. Tot die tijd blijft het een onderzoeksontwikkeling.